Mise en station
PolarScope, viseur polaire numérique
Le viseur polaire numérique PolarScope identifie le champ stellaire et mesure l’axe mécanique pour guider la mise en station.
 Imagerie scientifique sur Raspberry Pi
Acquisition RAW, prévisualisation en temps réel et caractérisation des capteurs dans une plateforme autonome conçue pour l’astronomie et l’imagerie scientifique.
Embedded Imaging Platform (EIP) réunit un serveur d’acquisition C++ autonome, des interfaces web et des modules spécialisés au plus près de la caméra. Née de besoins astronomiques, la plateforme conserve un accès maîtrisé aux données brutes (RAW), aux métadonnées et à la télémétrie matérielle.
Chaque interface répond à une situation différente, tout en réutilisant les mêmes services de caméra, de traitement, de stockage et de supervision.
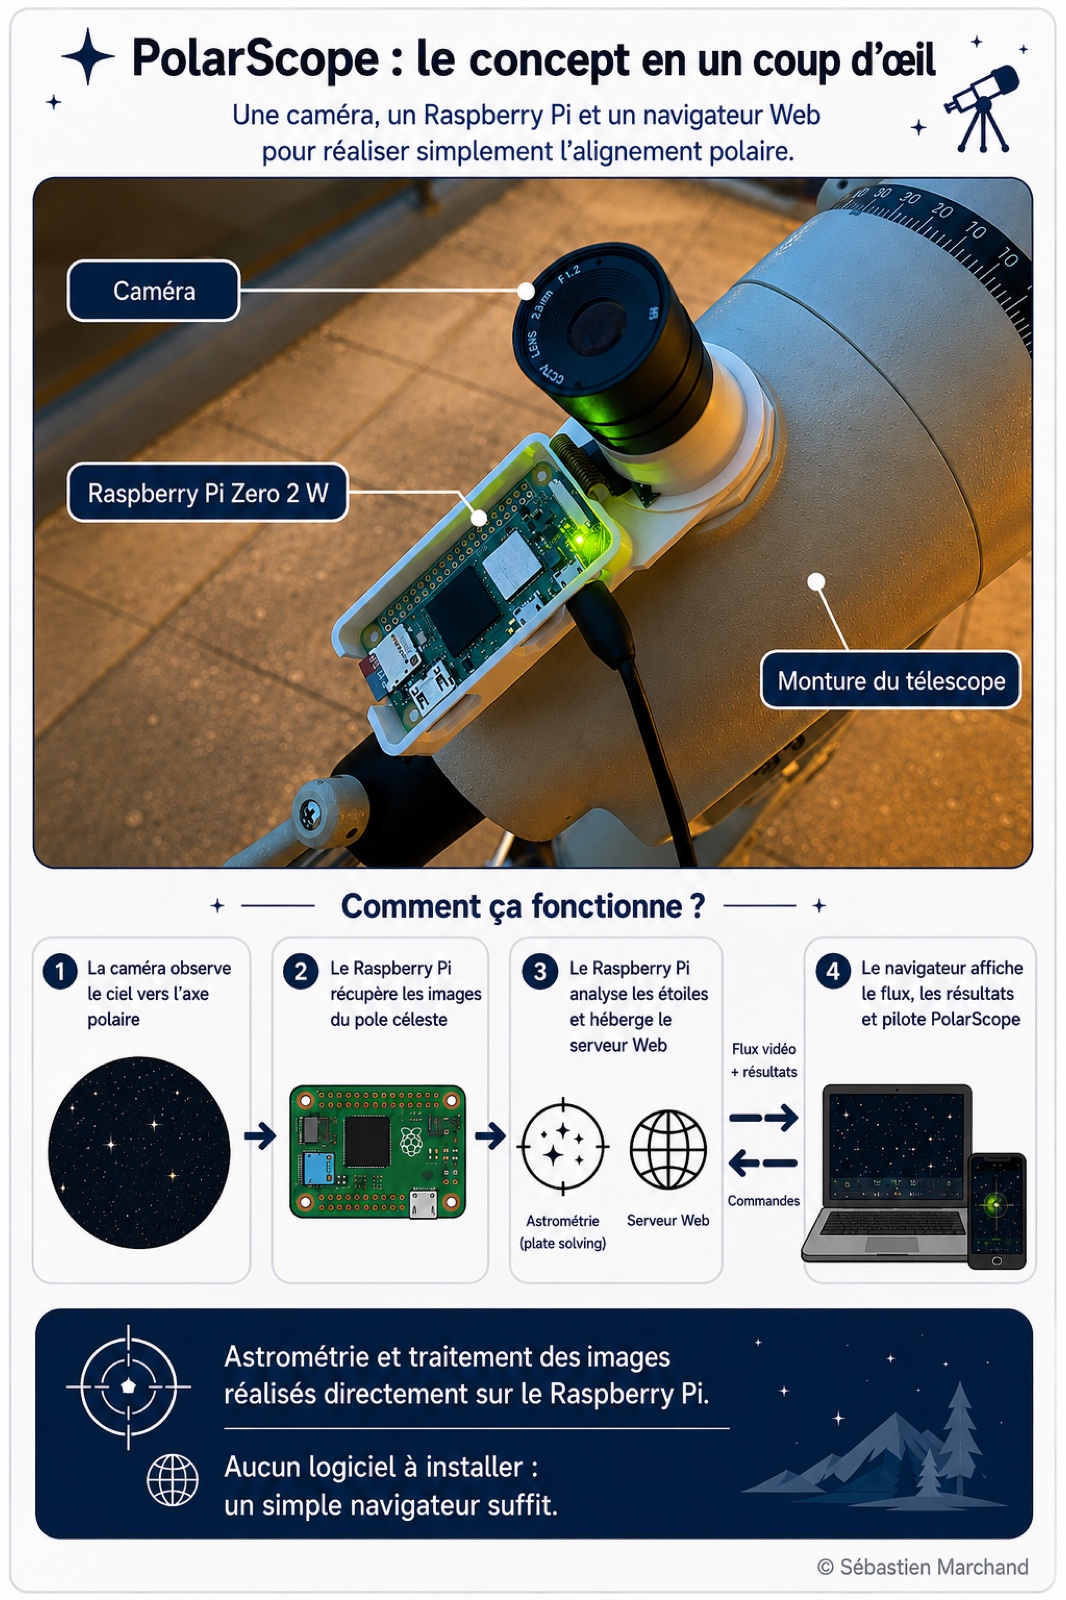
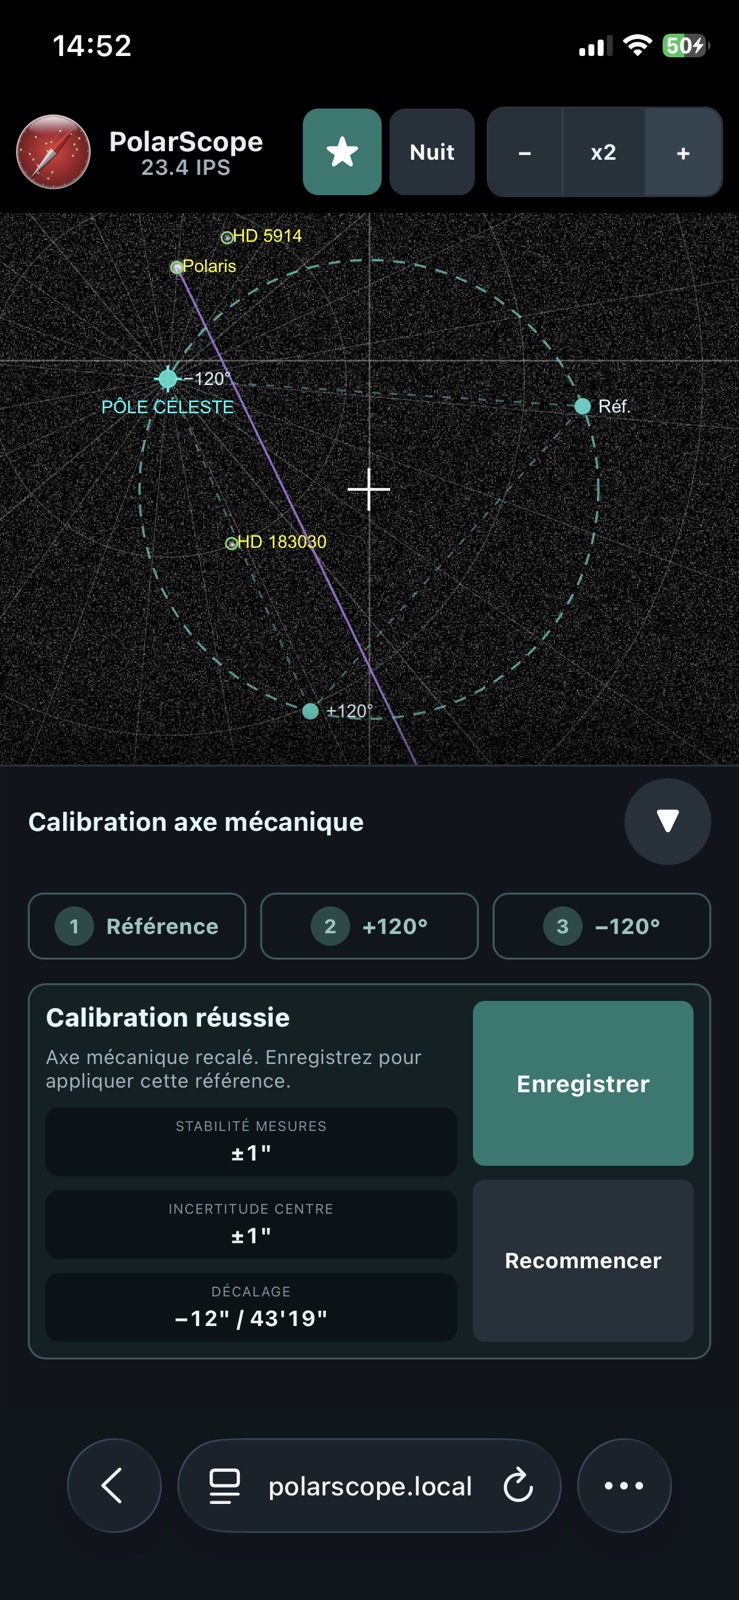
Le viseur polaire numérique PolarScope identifie le champ stellaire et mesure l’axe mécanique pour guider la mise en station.
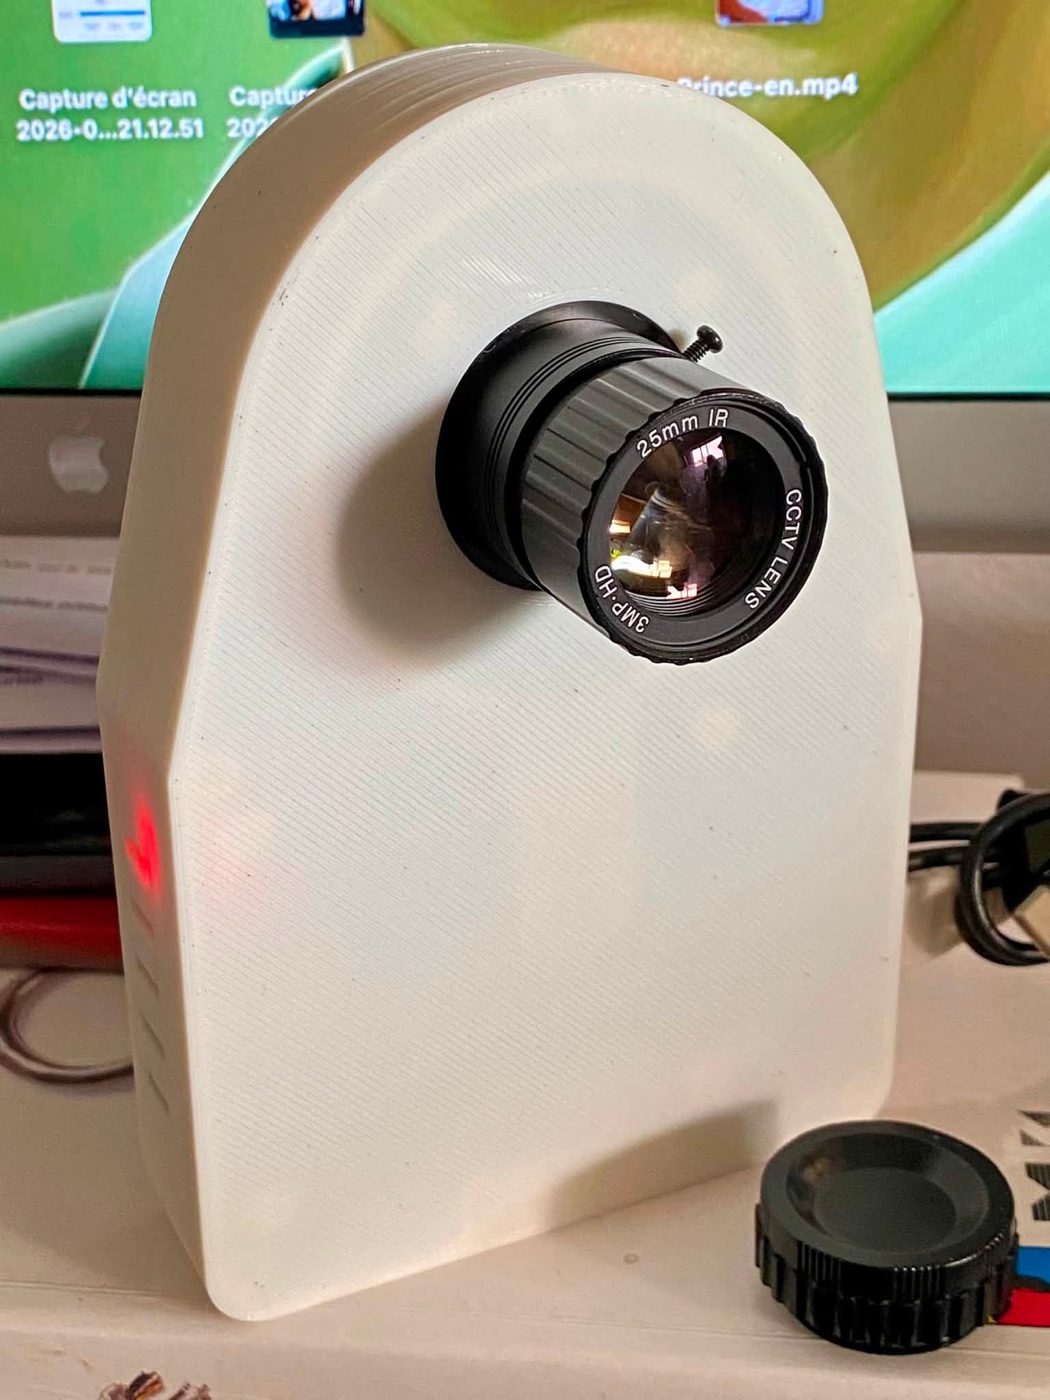
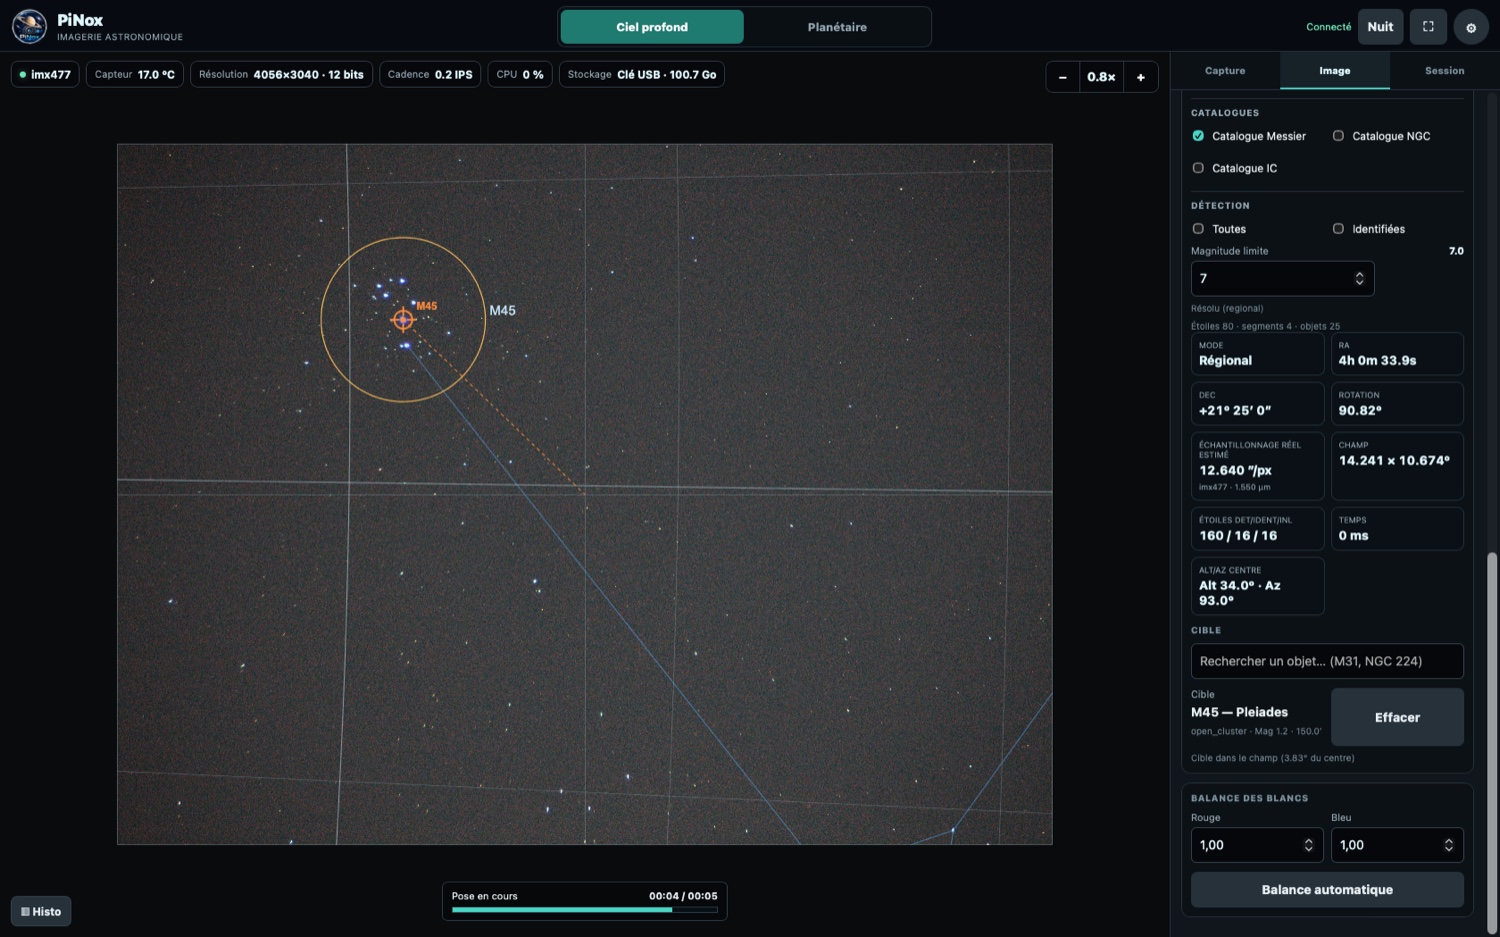
La caméra astronomique PiNox suit une région d’intérêt et enregistre en brut pour l’imagerie lunaire, planétaire ou du ciel profond.
Une vue commune du flux caméra et de l’état du système : cadence, charge, températures et stockage.
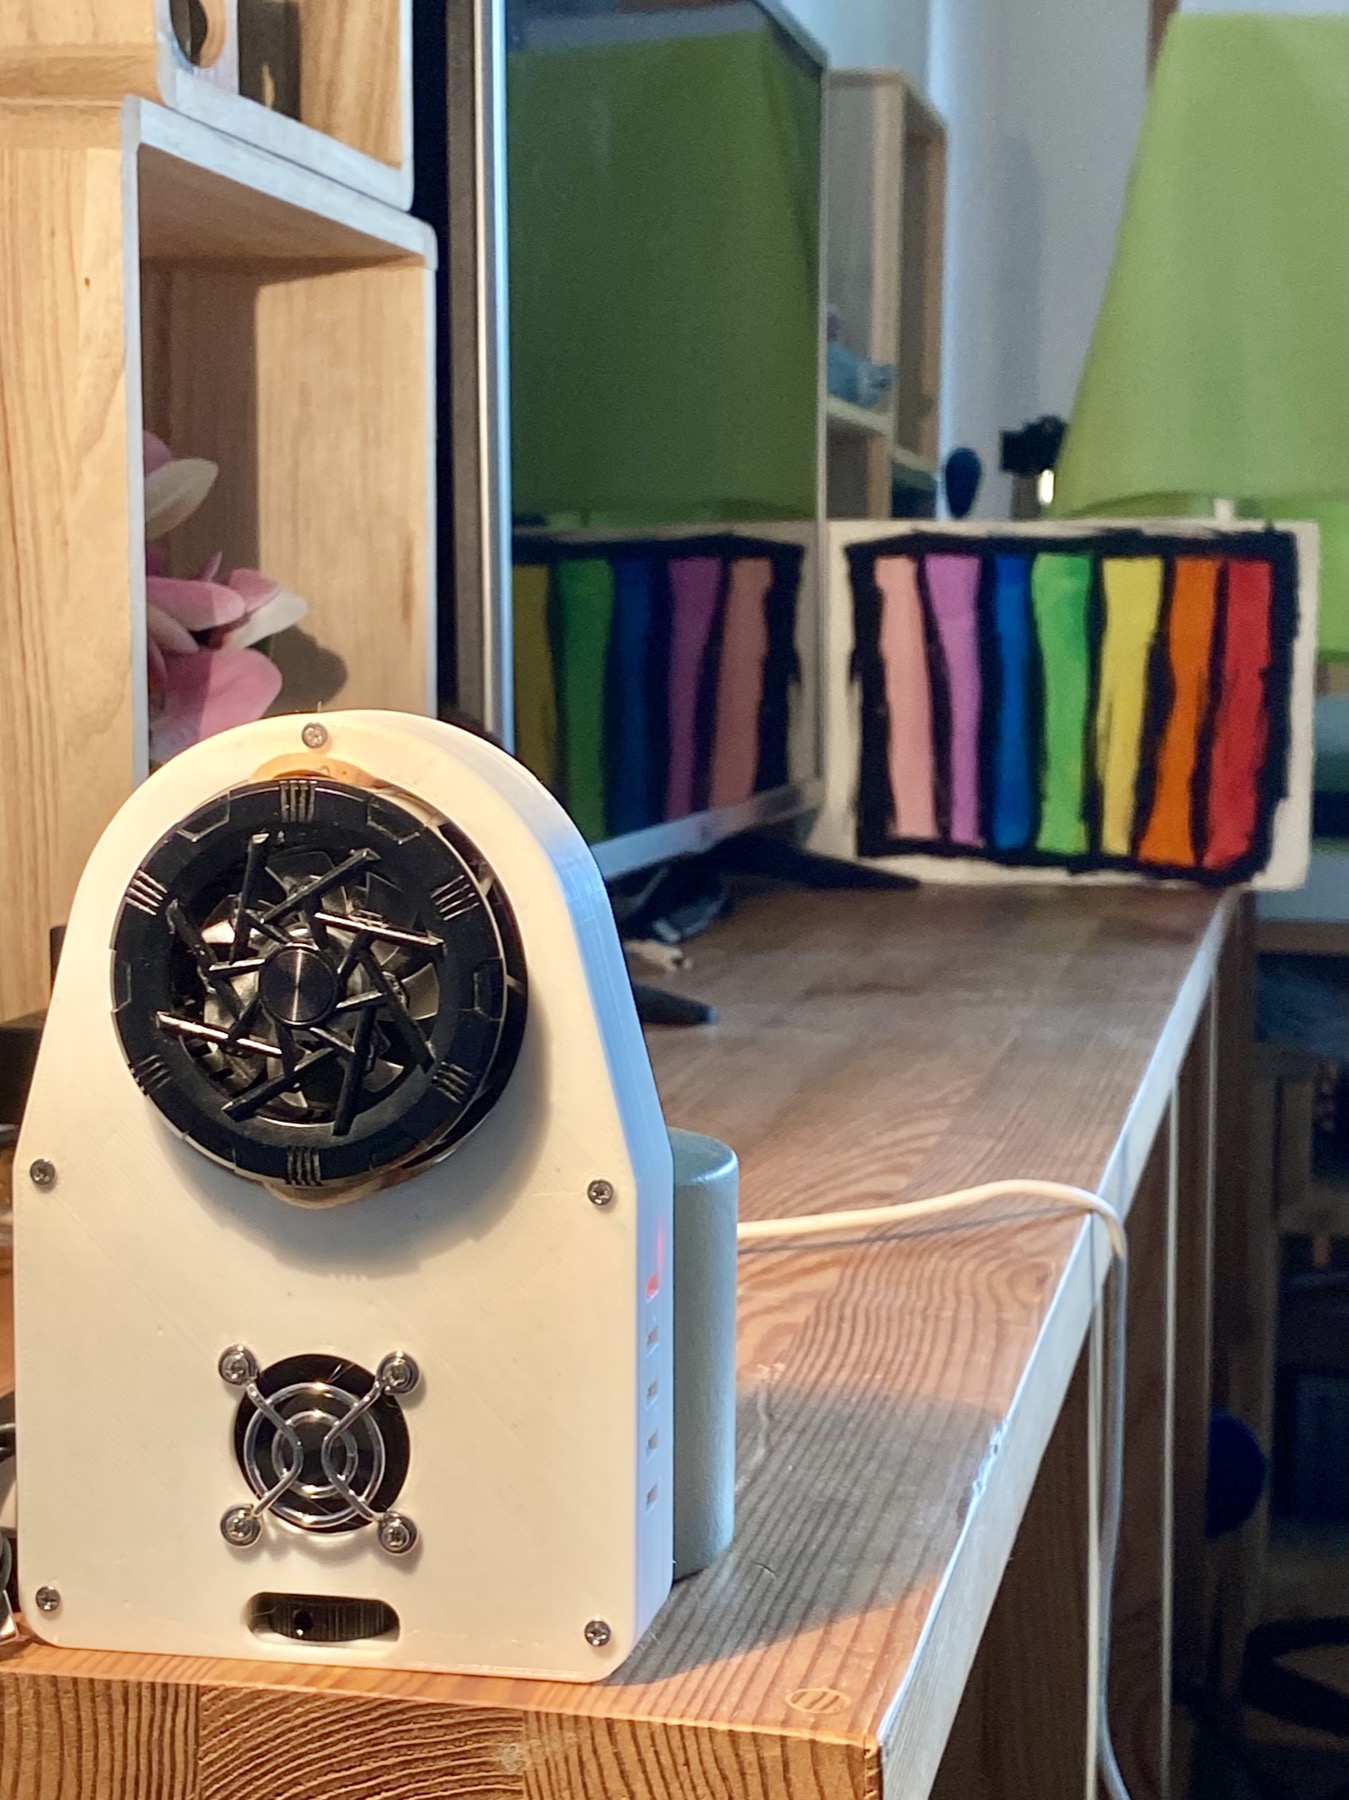
PiNox réunit la caméra, le Raspberry Pi, le stockage et la gestion thermique dans un instrument autonome. L’acquisition et les traitements EIP s’exécutent directement dans le boîtier ; un navigateur web suffit pour piloter l’ensemble.
PolarScope associe une caméra, un Raspberry Pi et une interface web. L’astrométrie localise le pôle céleste, puis une calibration sur trois positions mesure l’axe mécanique réel de la monture avant de guider la mise en station.
Le serveur C++ multithread répartit l’acquisition, le traitement, les services web et l’enregistrement entre les cœurs du Raspberry Pi. Une acquisition unique alimente le RAW et la prévisualisation, tandis que le pipeline commun limite les copies et les conversions. Découvrir l’architecture et ses mesures de performance.
Caméras Raspberry Pi, ZWO ASI, sources simulées et relecture.
Capture RAW, prévisualisation, réglages, enregistrement et stockage.
Télémétrie, contexte d’observation, astrométrie et analyse scientifique.
Interfaces spécialisées construites sur le même état caméra.
Un jour, Michel m’a écrit :
« Je comprends rien, mais je trouve ça formidable. »
Cette remarque m’a donné envie de proposer deux portes d’entrée pour certains articles. Pas une version courte et une version longue : deux façons d’expliquer les mêmes expériences, avec les mêmes résultats et les mêmes limites.
Comprendre
Images, schémas, analogies et expériences visuelles pour construire l’intuition. Les notions et le vocabulaire arrivent progressivement.
Analyser
Protocoles, mesures, équations, statistiques et limites expérimentales pour examiner la méthode et discuter les résultats.
L’objectif : garder le « formidable » de Michel, et réduire progressivement le « je comprends rien ». Cela vous parle ?!? 😄
Je documente les évolutions d’EIP, les expériences et les questions rencontrées en chemin. Lorsque le sujet s’y prête, deux lectures se complètent : Découverte pour construire l’intuition, Scientifique pour examiner les mesures et la méthode.
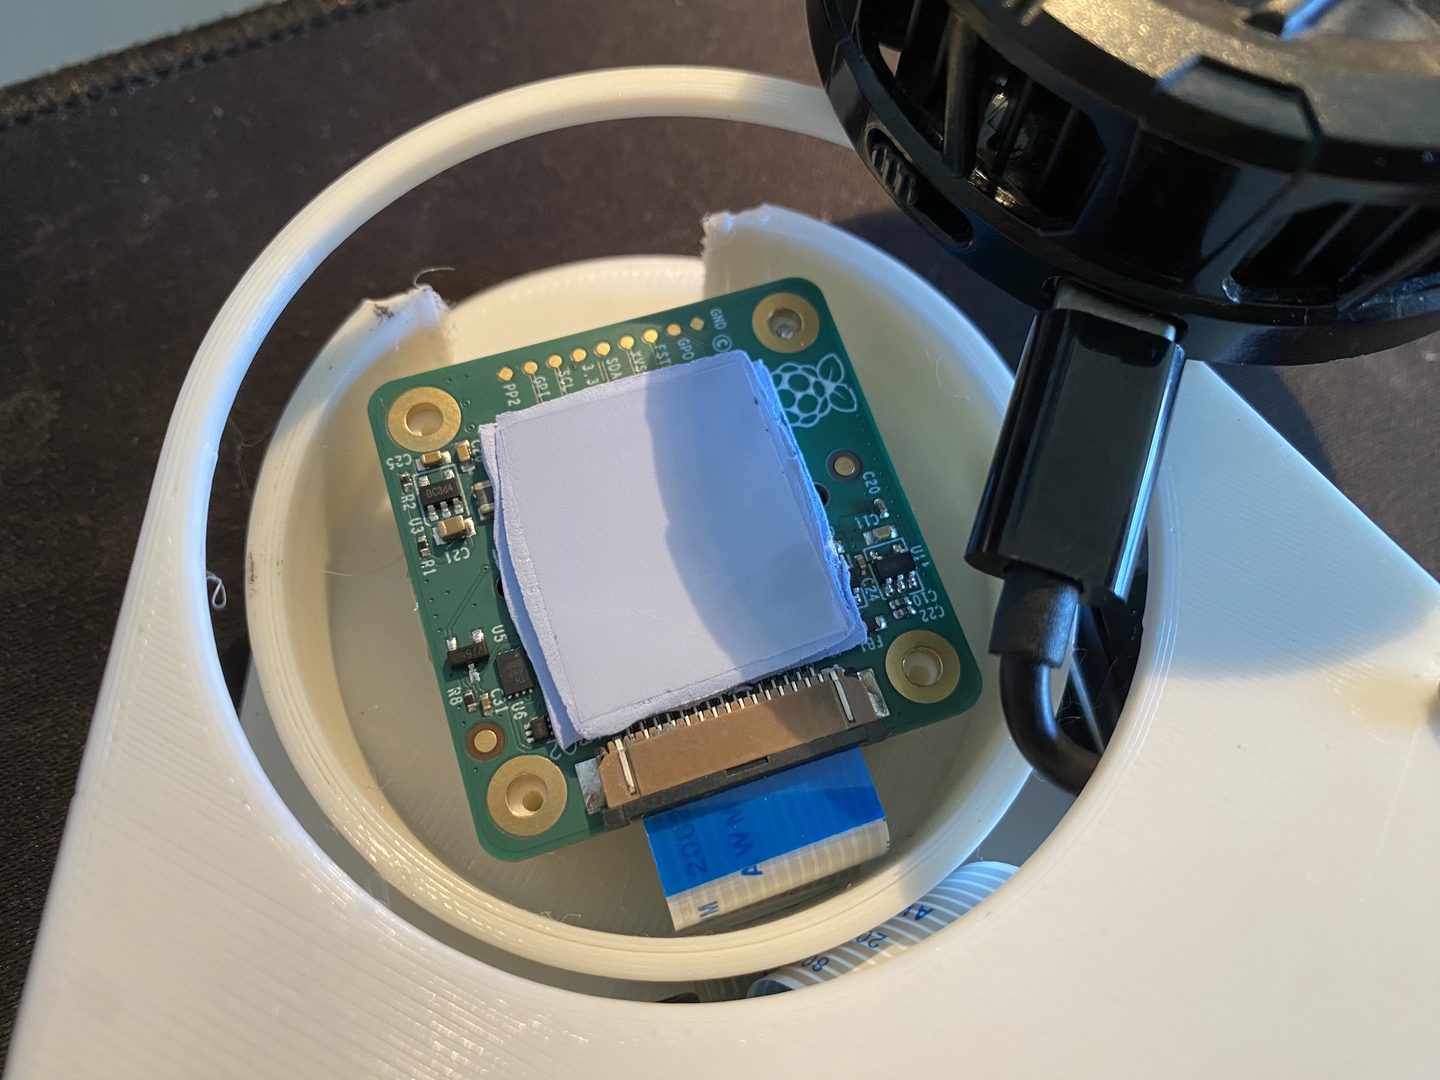
De la ventilation au refroidisseur Peltier réglé au maximum : montage expérimental, mesures proches de 0 °C et comparaison des structures du fond. Le courant d’obscurité typique reste non résolu.
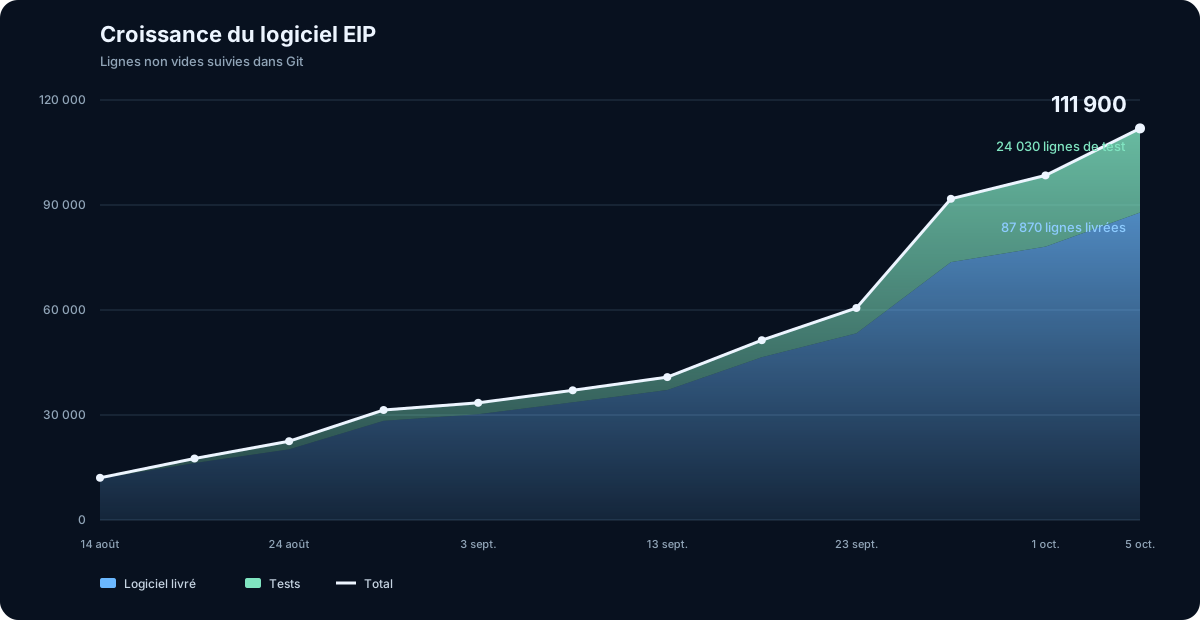
Une acquisition alimente le RAW scientifique, la prévisualisation en temps réel, l’enregistrement et plusieurs services web. L’article retrace aussi le passage du prototype à la plateforme à partir de l’historique Git.
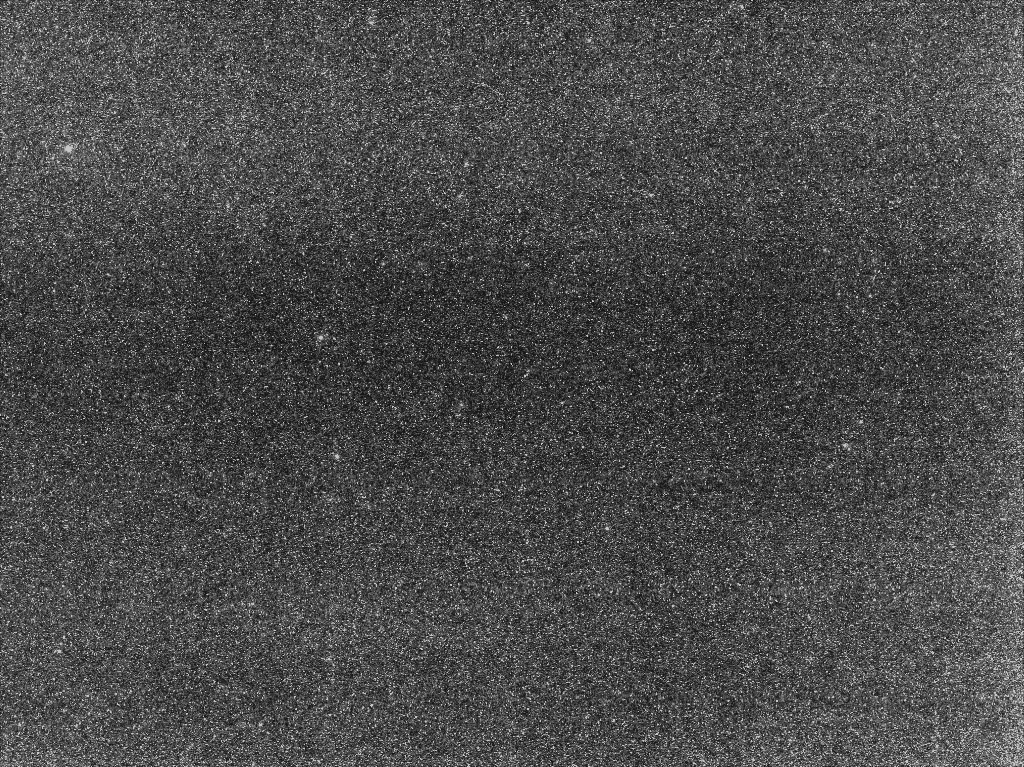
Campagne EIP sur le gain de conversion, le bruit de lecture, les poses longues et les structures fixes des images d’obscurité, complétée par des contrôles contradictoires.
Comparaison mesurée du dématriçage logiciel EIP et du processeur de signal d’image (ISP) du Raspberry Pi : niveau noir, linéarité, résidus spatiaux et gains de performance sur IMX477 et OV5647.
Je développe EIP à partir de besoins rencontrés sur le terrain, puis je confronte chaque évolution aux acquisitions réelles.
À propos de Sébastien Marchand