Que se passe-t-il entre la lumière qui arrive sur un photosite et le nombre enregistré dans le fichier ? Pour le comprendre, je suis ce trajet avec la Raspberry Pi HQ et EIP, ma plateforme d’imagerie embarquée. L’astronomie fournit ici un terrain d’essai ; les questions valent aussi pour une caméra utilisée comme instrument de mesure.
Je vous propose une visite guidée dans le capteur : de la lumière aux nombres, puis aux surprises du noir. La version scientifique détaille les méthodes et leurs limites ; le rapport rassemble la synthèse de la campagne.
Rapport de synthèse — caractérisation IMX477Mesures, figures et conclusions de la campagne EIP. Consulter le rapport PDF
1. Douze mégapixels, et après ?
La Raspberry Pi High Quality Camera, présentée le 30 avril 2020, associe un Sony IMX477 de 12,3 mégapixels à une monture pour objectifs C/CS. Elle permet de choisir son optique, plutôt que de rester limité à un petit objectif fixe.
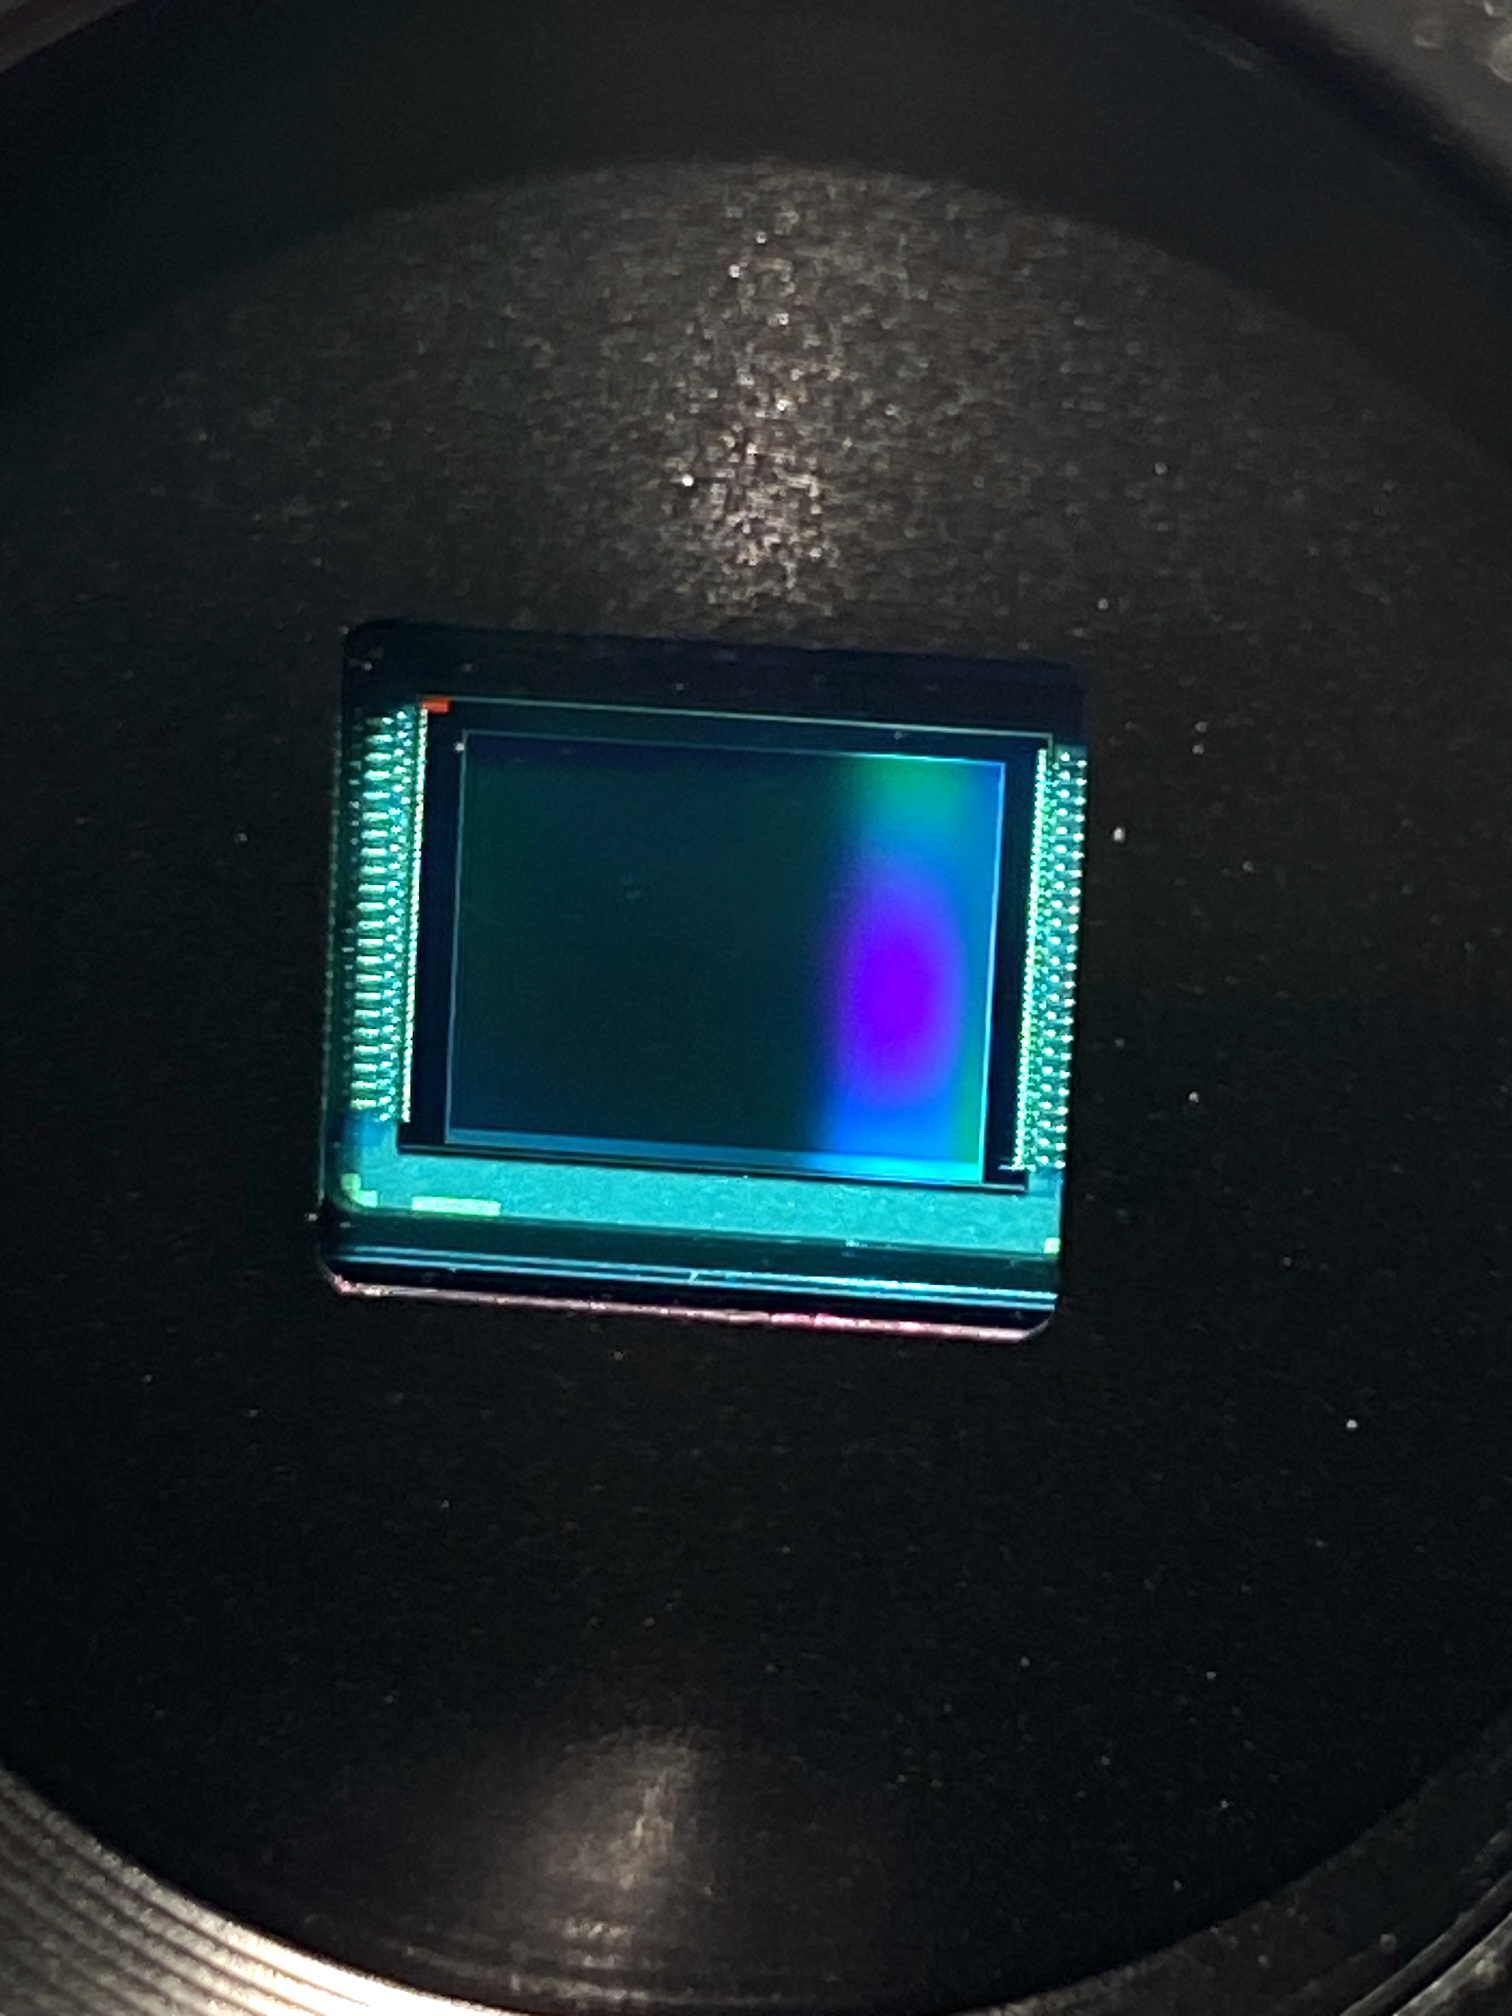
Mais compter les pixels ne dit pas combien de lumière ils peuvent mesurer, quel bruit la lecture ajoute, quand ils cessent de distinguer deux intensités ou ce qui apparaît dans le noir. Les pixels se comportent-ils tous pareil ? C’est pour répondre à ces questions que je fais une caractérisation : mesurer les possibilités et les limites de cette caméra, dans cette chaîne d’acquisition. Pas écrire une fiche universelle de tous les IMX477.
2. La lumière remplit un minuscule récipient
Imaginons un petit récipient sous chaque point de l’image. La lumière peut y produire des charges électriques qui s’accumulent pendant la pose. Ce récipient représente un photosite. Tous les photons reçus ne produisent pas nécessairement une charge mesurable : ce processus est probabiliste, pas une règle « un photon égale un électron ».
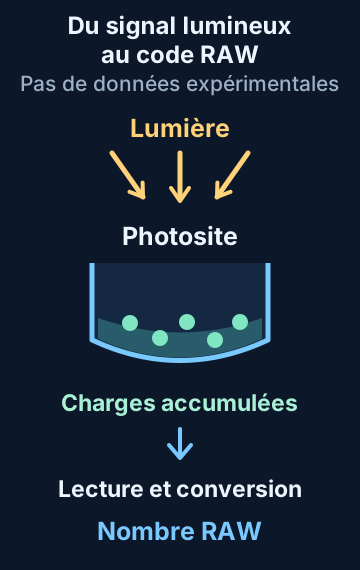
Si l’on augmente l’éclairement ou la durée, davantage de charges peuvent s’accumuler. Au-delà d’une limite, la chaîne ne distingue plus correctement une augmentation du signal : elle sature. Ce plafond deviendra important pour les objets très lumineux.
3. 12 bits et 12 mégapixels : rien à voir
Même chiffre, deux métiers. Les mégapixels comptent les points de l’image ; les bits décrivent les nombres que chaque point peut prendre.
Le fichier RAW conserve les valeurs brutes, avant le rendu couleur et les réglages d’affichage. Ici, 12 bits permettent 4096 valeurs possibles, de 0 à 4095. Cela décrit le codage de chaque échantillon, pas le nombre de pixels de l’image.
Une ADU est une unité de ce nombre numérique : l’acronyme signifie Analog-to-Digital Unit. Ce n’est ni un électron ni une quantité de lumière à elle seule.
Sur cette chaîne, le noir de référence n’est pas zéro, mais environ 256 ADU. Ce décalage, appelé niveau noir, réserve une marge dans le codage. Au-dessus de lui, la plage nominale vaut 4095 − 256 = 3839 ADU.

4. Des électrons aux nombres
Les électrons ne parlent pas le langage des fichiers : il faut un traducteur.
Il faut maintenant relier une variation du nombre enregistré à une variation de charge. Cette passerelle est le gain de conversion, noté K, en électrons par ADU : e⁻/ADU.
À gain analogique 1, l’ajustement de la campagne donne K = 2,3271 ± 0,0011 e⁻/ADU. Une variation d’une ADU représente donc ici environ 2,3 électrons. Ce coefficient dépend du réglage et de la chaîne ; ce n’est pas une constante indépendante du gain.
Pour le mesurer, je compare le signal moyen et ses fluctuations sur des images éclairées. La méthode s’appelle la courbe de transfert photonique (PTC). Le détail de cette droite et de son domaine appartient à la lecture scientifique.
5. Même dans le noir, la lecture bouge
Imaginons plusieurs lectures d’un niveau constant : 256, 257, 255, 256… Cette suite est une illustration, pas une série extraite des données. Le niveau ne revient pas exactement au même nombre à chaque lecture.
Une partie de ces fluctuations vient de l’électronique qui lit le capteur : c’est le bruit de lecture. Mais toute dispersion d’image n’est pas du bruit de lecture ; la lumière, les charges d’obscurité et les variations communes peuvent aussi intervenir. Il faut des poses courtes dans le noir et des comparaisons adaptées pour l’isoler.
À gain 1, la campagne mesure 1,512 ADU, soit environ 3,52 e⁻ de bruit de lecture. Le plancher de mesure n’est donc pas parfaitement silencieux.
6. Entre le plancher et le plafond
En bas, un signal trop faible se confond avec les fluctuations de lecture. En haut, un signal trop fort atteint la saturation. Entre les deux se trouve une plage exploitable : la dynamique décrit le rapport entre ce plafond et le bruit de lecture.
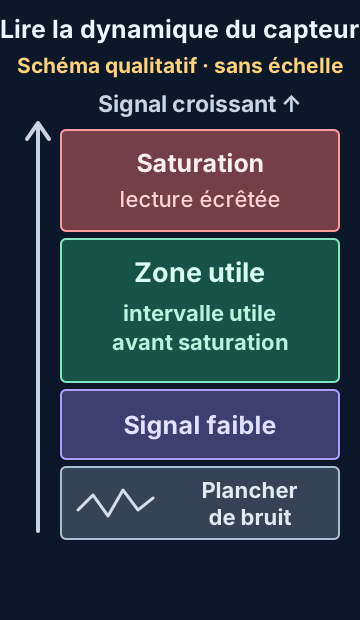
La capacité effective déduite de la saturation observée est d’environ 8 310 e⁻ à gain 1. Elle décrit la limite utile de cette chaîne de mesure, pas une capacité physique universelle du silicium.
En la rapportant au bruit de lecture, on obtient 11,21 diaphragmes, aussi appelés stops. Chaque diaphragme correspond à un facteur 2 : gagner un diaphragme, c’est doubler ce rapport. Les 12 bits du fichier et les 11,21 diaphragmes ne parlent donc pas de la même chose.
Ces grandeurs dépendent du coefficient de conversion et de la saturation observée. Elles gardent les réserves de cette mesure ; ce ne sont pas des garanties pour toutes les caméras HQ.
7. Monter le gain : un compromis, pas un miracle
Augmenter le gain analogique amplifie le signal avant son codage. La campagne a testé huit niveaux. Le nombre d’électrons correspondant à une ADU diminue ; le bruit de lecture exprimé en électrons descend d’environ 3,52 à 1,67 e⁻ entre les extrêmes étudiés.
En contrepartie, la marge avant saturation et la dynamique diminuent dans cette chaîne. Le gain ne crée pas les photons qui manquent : il change le compromis entre sensibilité de lecture et plafond exploitable.
Testez le gain
Le bruit de lecture baisse, mais le plafond avant saturation descend beaucoup plus vite.
en stops au-dessus du bruit
- 1 ADU représente
- 2,33 e⁻Gain de conversion K
- Bruit de lecture
- 3,52 e⁻Quand le gain monte, le plancher de bruit descend un peu.
- Marge avant saturation
- 8 310 e⁻Capacité effective de la chaîne.
- Dynamique
- 11,21 stopsDistance entre bruit et saturation.
Le bruit est un peu plus élevé, mais la fenêtre de mesure reste très large.
Le gain ne crée pas les photons qui manquent.
Le curseur est continu pour faciliter la manipulation. Les huit gains de référence sont les points réellement mesurés ; les valeurs intermédiaires sont interpolées pour l’affichage. Les trois signaux sont illustratifs et restent fixes en électrons.
Le comportement observé est continu sur ces huit réglages. Aucune rupture de gain n’est statistiquement démontrée dans la plage testée. Le tableau complet est dans la version scientifique.
8. Et maintenant, mettons le bouchon
Jusqu’ici, la lumière faisait le travail. Je mets maintenant le bouchon : fin de la visite ? Pas tout à fait.
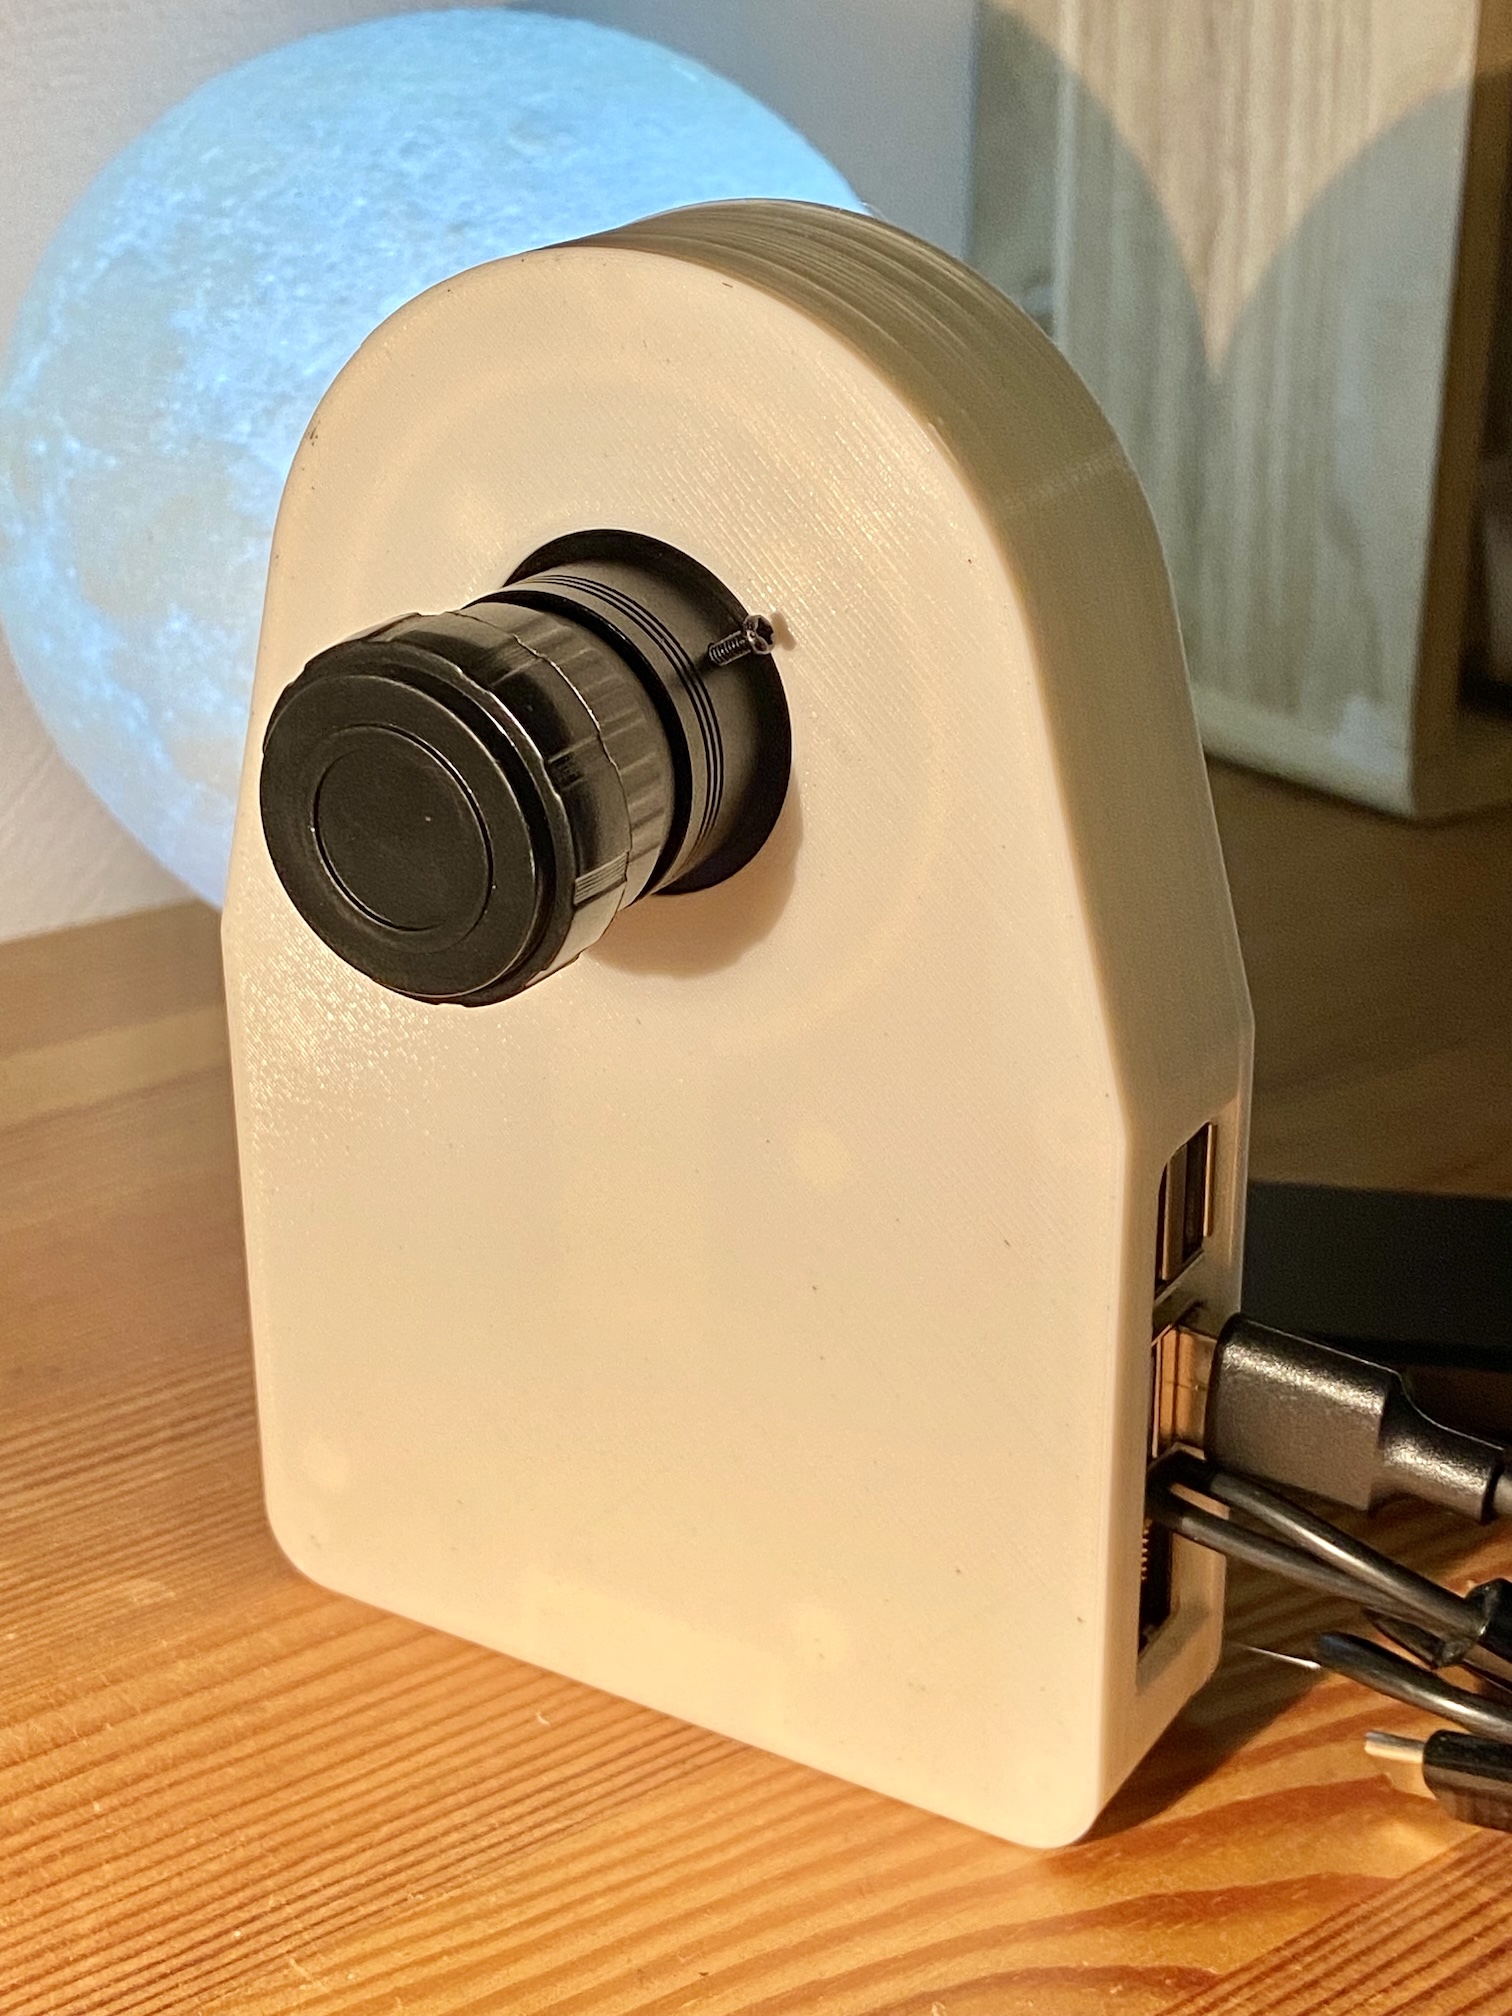
Même sans lumière, de petites charges peuvent apparaître avec le temps. Cette contribution, liée à la température, s’appelle le courant d’obscurité. Une pose noire n’est donc pas nécessairement une image vide ; elle contient aussi le niveau de base et le bruit de lecture.
J’ai placé la caméra dans une ambiance normale, de l’ordre de 23 à 24 °C, sans refroidissement Peltier actif. Une ventilation forcée limite l’échauffement pendant les acquisitions soutenues. Les poses longues de la campagne finale couvrent 0,1 à 300 s ; les températures disponibles se situent entre 25 et 27 °C.
Le piège est de prendre toute hausse du fond pour des charges créées dans les photosites. Le niveau de base peut aussi se déplacer pour beaucoup de pixels à la fois : c’est une variation de mode commun. Les contrôles du niveau moyen, de la variance et des différences entre images n’ont pas permis de séparer proprement ces contributions.
Le courant d’obscurité du pixel typique reste non résolu. Cela ne veut dire ni nul, ni négatif, ni inférieur à une borne chiffrée validée.
9. Quelques pixels aiment se faire remarquer
Une petite population peut évoluer beaucoup plus vite dans le noir que la majorité. Ces pixels chauds forment la queue de la distribution : quelques valeurs élevées peuvent tirer une moyenne vers le haut sans décrire le pixel typique.
L’analyse temporelle signale 75 positions sur 16 060, soit environ 0,47 %, avec un seuil calculé à partir de la population mesurée. Ce n’est ni le décompte de tous les pixels du capteur ni une mesure universelle de sa proportion de défauts.
Une position chaude repérée par son évolution avec la durée n’est pas non plus la même chose qu’un point brillant détecté dans une seule carte spatiale.
10. Le noir a une forme
En combinant plusieurs poses de 300 s, le fond révèle un centre légèrement plus sombre et une modulation en bandes horizontales. Une image d’obscurité n’est donc pas seulement une collection de pixels indépendants : elle contient aussi des structures fixes.
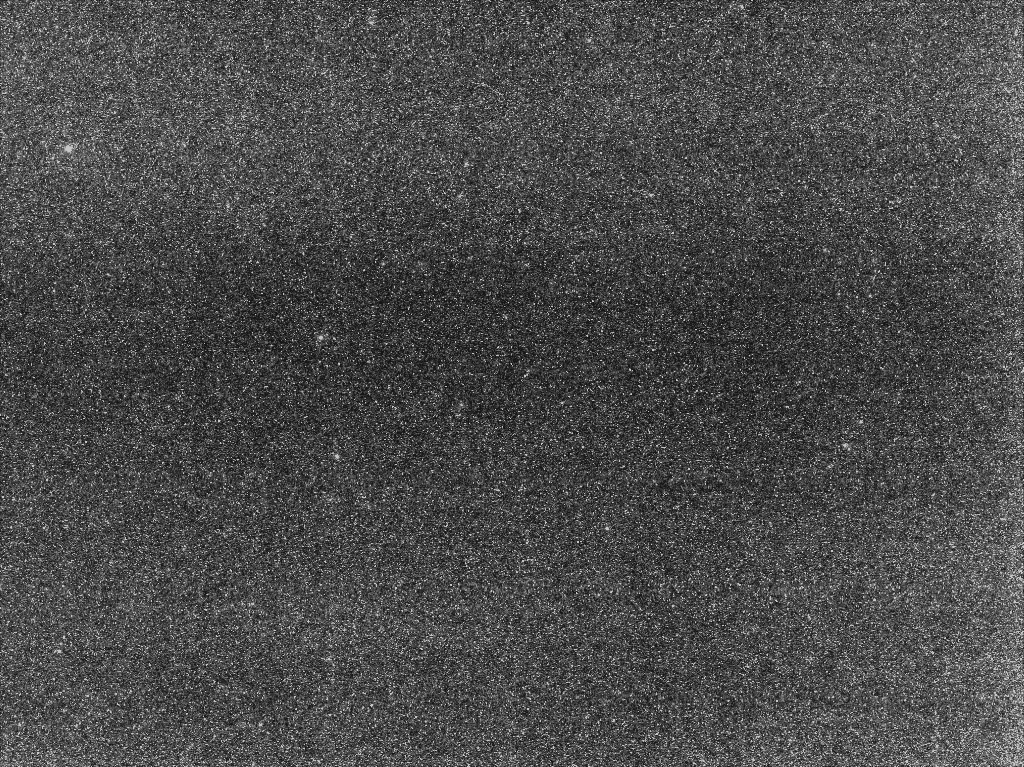
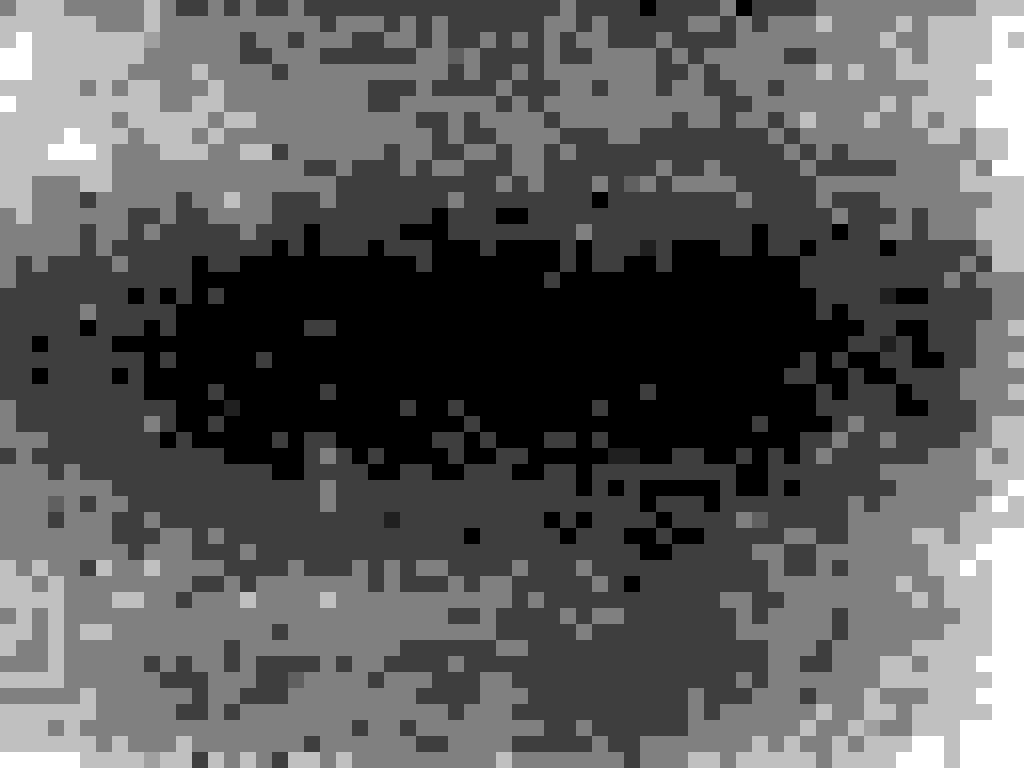
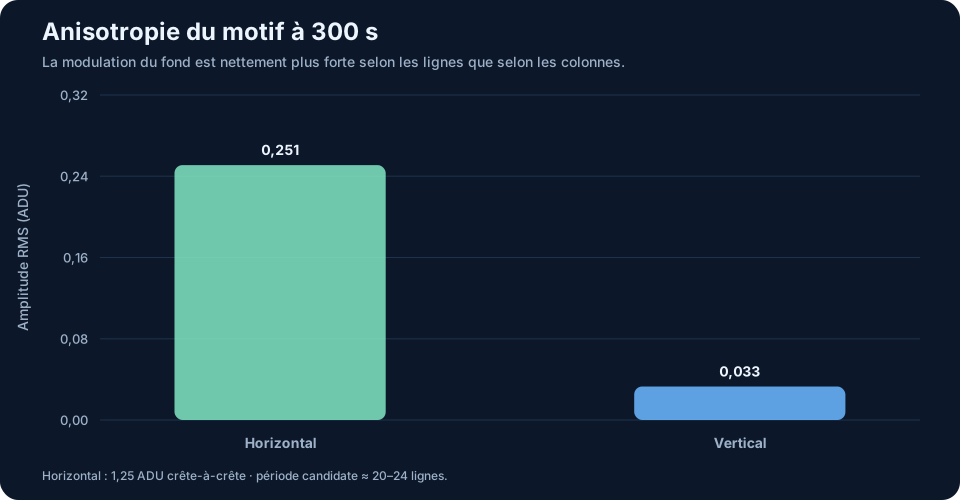
Une étude complémentaire à vingt images par palier confirme un gradient radial et une modulation nettement plus forte par lignes que par colonnes. Les détails chiffrés de cette étude restent séparés du produit final à dix images.
J’ai aussi déplacé PiNox dans une autre pièce et repris une pose de 300 s. La structure basse fréquence et les bandes restent fortement corrélées : une fuite lumineuse externe est fortement improbable. Elle n’est pas déclarée impossible.
Le motif est compatible avec une signature fixe de la chaîne capteur-lecture. Son origine physique exacte n’est pas démontrée : observer une forme ne suffit pas à prouver une luminescence parasite ou une cause thermique.
Ce que cette caractérisation permet de savoir
Ce que la campagne permet de chiffrer
- RAW12 : 3839 ADU nominales au-dessus du noir.
- À gain 1 : K ≈ 2,33 e⁻/ADU et bruit ≈ 3,52 e⁻.
- Capacité effective ≈ 8 310 e⁻ ; dynamique ≈ 11,21 diaphragmes, avec les réserves de la PTC.
- Huit gains sans rupture démontrée ; des positions chaudes et des structures fixes reproductibles.
Ce qu’elle ne permet pas encore de savoir
- Une valeur fiable du courant d’obscurité typique.
- La cause physique exacte des motifs.
- Une capacité universelle pour tous les IMX477 ou une loi thermique déduite de cette seule campagne.
En pratique, pour les longues poses
En ciel profond, conserver les RAW12 et calibrer avec des images d’obscurité comparables aide à traiter les motifs fixes. L’intérêt de prolonger une pose dépend aussi du ciel, du suivi, de la saturation et de la température ; cette étude ne fixe pas de durée idéale universelle. Un décalage entre poses peut aider à rejeter les défauts après alignement des étoiles.
La question suivante vient naturellement : si la chaleur contribue au signal dans le noir, que gagne-t-on en refroidissant la caméra ? C’est l’expérience de l’Article 2, sans supposer à l’avance ce que le froid permettra de mesurer.
Pour continuer
Autre niveau de lecture
Version scientifique · Protocole, mesures, modèles et limites.